
MicRoBio - Plateforme de tests pour microrobots
Description
Les microrobots mobiles de dimensions millimétriques, ou moins, font l’objet de nombreux développements prometteurs pour diverses applications. Dans le domaine médical, par exemple, les microrobots actionnés à distance, sans fil et sans contact, peuvent représenter une alternative à l’utilisation de cathéters ou d’endoscopes et à certaines opérations invasives basées sur des incisions. En raison de leur très petite taille, ils peuvent atteindre des zones profondes et difficiles d’accès dans le corps humain sans endommager les tissus. Les microrobots peuvent aider au diagnostic ou au traitement de maladies en réalisant des tâches variées dans le corps humain ou pour un dépôt localisé de médicaments. Comme ces microrobots, ou les microcapsules, sont trop petits pour embarquer des moteurs, des capteurs ou des sources d’énergie, il faut recourir à un actionnement et à des capteurs externes.
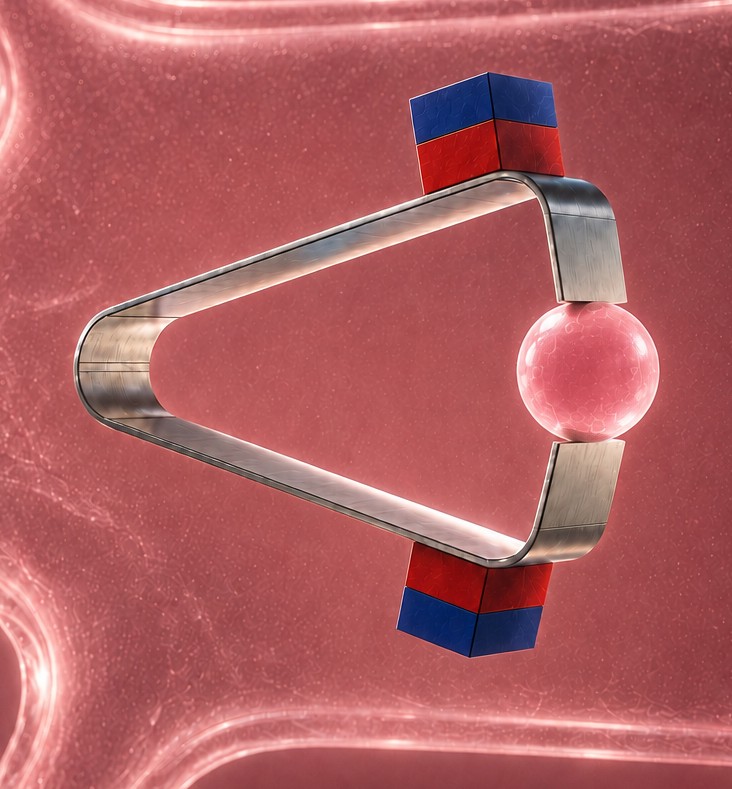
Le projet avait pour objectif de développer une plateforme de test destinée aux microrobots magnétiques. Dans ce cadre, une micro-pince magnétique à aimants a été développée, réalisée et testée. Dans les environnements opaques, comme ceux imposés par les tissus humains des applications in vivo, le suivi de position d’un microrobot en temps-réel est difficile. Une méthode basée sur la mesure d’impédance a été implantée et testée.
La plateforme d’essais développée permet de tester et de caractériser une grande variété de microrobots et de microcomposants magnétiques, notamment des capsules, des micro-pinces et des microrobots flexibles. Elle constitue ainsi un outil expérimental polyvalent pouvant répondre aux besoins d’entreprises et de laboratoires de recherche actifs dans les domaines de la micromécanique, de la bio-ingénierie et des technologies médicales.
Équipe

Plus d'informations
Contacts
